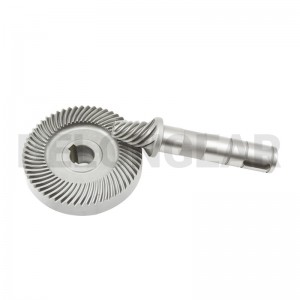
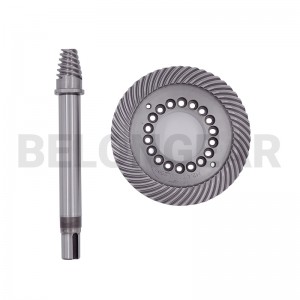
Հակադարձ հարվածը դառնում է դիրքի սխալ
Փոխանցման տուփի հարաբերակցությունը ատամների բացվածքը բազմապատկում է ելքային արկային րոպեներով։ Փոխակրիչի համար ընդունելի զույգը ընդունելի չէ ռոբոտի թևի ծայրում։


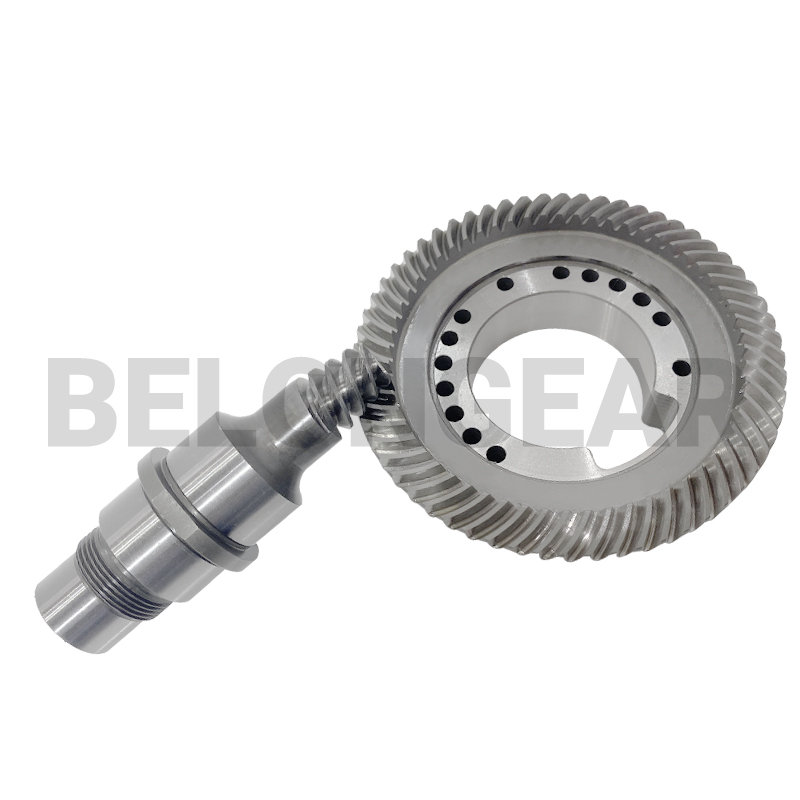

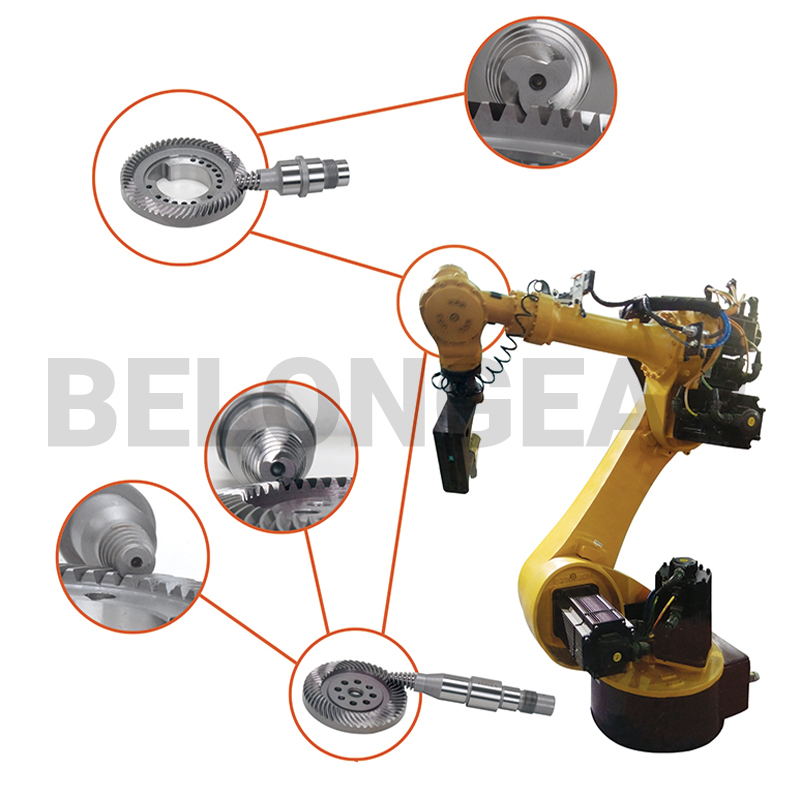
Ռոբոտի առանցքը պետք է պահպանի իր դիրքը, այլ ոչ թե պարզապես փոխանցի պտտող մոմենտը։ Ուղիղ անկյան տակ գտնվող միացման վրա հիպոիդային հավաքածուն կատարում է նվազեցումը, իսկ տեղաշարժը շարժիչը պահում է թևի մեջ, բայց հետադարձ հարվածի յուրաքանչյուր աղեղնավոր րոպեն երևում է գործիքի վրա։
Ռոբոտային հանգույցում օֆսեթը գնում է տարածք, և տարածքի համար վճարվում է երեք որոշակի տեղերում։
Փոխանցման տուփի հարաբերակցությունը ատամների բացվածքը բազմապատկում է ելքային արկային րոպեներով։ Փոխակրիչի համար ընդունելի զույգը ընդունելի չէ ռոբոտի թևի ծայրում։
Փինիոնի տեղաշարժն է թույլ տալիս շարժիչին տեղավորվել հոդի կողքին, այլ ոչ թե դրա հետևում, այդ իսկ պատճառով էլ այս երկրաչափությունը ընդհանրապես հայտնվում է ռոբոտի դաստակներում։
Ռոբոտային միացումը ունի աշխատանքային ցիկլ՝ հաճախակի շրջադարձերով։ Հիպոիդային փուլն ավելի շատ սահող ջերմություն է առաջացնում, քան պարուրաձև կոնաձև զույգը, ուստի ջերմային ուղին նույնքան կարևոր է, որքան ատամը։
Ռոբոտի միացումները սովորաբար կառուցվում են գծային կամ ուղղանկյուն աստիճաններով. ուղղանկյուն միավորների ներսում թեքության ընտրությունը շեղման և հատվող զույգի միջև է։
| Ասպեկտ | Սպիրալաձև թեքություն (հատվող) | Հիպոիդ (օֆսեթ) |
|---|---|---|
| Առաջնահերթություն | Ռոբոտի հոդերի պահանջը | Ընդհանուր ուղղանկյուն շարժիչ |
| Հակազդեցություն | Ամուր, հայտարարված զույգի համար, բազմապատկած հարաբերակցությամբ | Հաճախ խումբ է, այլ ոչ թե թիվ |
| Հարաբերակցություն | Բարձր մեկ փուլում՝ հոդը կարճ պահելու համար | Միջին, տարածված տարբեր փուլերում |
| Պատարագ | Յուրաքանչյուր գրամ շարժվում է ձեռքի հետ միասին | Ավելի քիչ կարևոր |
| Պարտականություն | Հաճախակի շրջադարձ, կարճ հարվածներ | Անընդհատ միակողմանի վազք |
| Նավթ | EP յուղ, հնարավորության դեպքում ցմահ կնքված | EP յուղ, ջրամբարի քսանյութ |
Ռոբոտի հոդը մեջբերվում է հակադարձ համարի դիմաց, ուստի գծագրում այն պետք է հստակ նշված լինի։
| Պարամետր | Այս ապրանքը | Ինչպես է այն հաստատվում |
|---|---|---|
| Հարաբերակցությունը և ատամների քանակը | Բարձր հարաբերակցություն մեկ ուղղանկյուն փուլում | Նկարչություն |
| Տեղաշարժի հեռավորությունը E | Համատեղ գծագրից | Նկարչություն |
| Հակազդեցություն | Հայտարարված է զույգի համար և չափված է հավաքման վրա | Մետաղական ցանցի հաշվետվություն |
| Զանգված և ծրար | Բաժնի չափերը սահմանափակված են թևի դիզայնով | Նկարչություն |
| Նյութական և ջերմային մշակում | Կարբուրացված, ամրացվող պողպատ՝ ձգման համար | Նյութական վկայական |
| Ճշգրտություն | Նկարի վրա նշված մակարդակին համապատասխան, հղկել կարծրացումից հետո | Ճշգրտության հաշվետվություն |
Ռոբոտային միացման գինը ավելի շատ կախված է հետադարձ հարվածի քանակից, քան ատամի չափից։
Նեղ պատուհանը նշանակում է զույգերի համապատասխանեցում և ավելի երկար հավաքման ստուգում։
Ավելի բարակ հատվածները և տարբեր նյութը ավելացնում են մեքենայացման ժամանակը։
Մեկ աստիճանում բարձր հարաբերակցությունը պինիոնի երկրաչափությունը մոտեցնում է իր սահմանին։
Նախատիպի միացումները և արտադրական խմբաքանակները շատ տարբեր գներ ունեն։
Հավաքածուն կտրվում, կարծրացվում և հղկվում է, քանի որ հետադարձ հարվածը և պրոֆիլը երկուսն էլ պետք է դիմանան ջերմային մշակմանը կարգավորվող միացման վրա։

Ձևին մոտ կռված նախշ, որպեսզի հատիկի հոսքը հետևի ատամի արմատին, այլ ոչ թե կտրվի դրա միջով։

Շրջված անցքը, երեսները և ամրացման ուսը դառնում են այն հենակետերը, որոնցից կտրվում և չափվում է ատամը։

Գլիսոնի մեքենայի վրա կտրված հիպոիդ ատամներ՝ գծագրի վրա նշված շեղումով, կոնաձև հեռավորությամբ և պարուրաձև անկյան համաձայն։

Կարբուրիզացիա և կարծրացում՝ ըստ նշված կորպուսի խորության և միջուկի կարծրության, հղկման նյութը թողնելով կողերին։

Հիմքերը հղկվում են կարծրացումից հետո, քանի որ ատամը հղկվում է դրանց նկատմամբ։

Կողերը հղկվում են մինչև վերջնական պրոֆիլը, ինչը շտկում է օֆսեթ երկրաչափության կողմից առաջացած աղավաղումը, որն ավելի դժվար է կլանել։
Հետադարձ հարվածը չափվում է հավաքված զույգի, այլ ոչ թե առանձին մասերի վրա, քանի որ ռոբոտը իրականում զգում է հենց դա։

Անցքի տրամագիծը, ճակատը, մոնտաժման հեռավորությունը և շեղման հղումը։
Հաշվետվությունը հրապարակվել է
Հում ձողի քիմիական և մեխանիկական հատկությունները։
Հաշվետվությունը հրապարակվել է
Մակերեսային կարծրությունը կարծրացումից հետո։
Հաշվետվությունը հրապարակվել է
Ատամի պատյանի խորությունը և միկրոկառուցվածքը։
Հաշվետվությունը հրապարակվել է
Թևի կոպտություն, որը գերակշռում է հիպոիդ աղմուկի նկատմամբ։
Հաշվետվությունը հրապարակվել է
Ատամնաշարի չափման կենտրոնի պրոֆիլը, կապարը և քայլը։
Հաշվետվությունը հրապարակվել է
Հավաքված զույգի վրա շփման ձևը և հետադարձ կապը։
Հաշվետվությունը հրապարակվել էՕֆսեթային ուղղանկյուն ատամնանիվները հանդիպում են ռոբոտի դաստակներին, դիրքորոշիչներին և ցանկացած առանցքում, որտեղ շարժիչը պետք է տեղադրվի կառուցվածքի ներսում։
 Ռոբոտաշինություն
 Ավտոմատացում
 Ավիացիա
 Սնունդ և խմիչք
Քանի որ շեղումը շարժիչը տեղադրում է միացման կողքին, այլ ոչ թե դրա ետևում, ինչը կարճացնում է թևը։ Արժեքն ավելի շատ սահում է, հետևաբար՝ ավելի շատ ջերմություն և ավելի կոշտ յուղի պահանջ։
Այն հայտարարվում է զույգի համար և չափվում է հավաքման վրա։ Կարևորը նկարի վրա գրված թիվն է, քանի որ հարաբերակցությունը այն բազմապատկում է ելքային դիրքի սխալի հետ։
Շատ առանցքների համար այդպես է։ Հիպոիդային հավաքածուն ընտրվում է այն դեպքերում, երբ առանցքին անհրաժեշտ է ավելի մեծ պտտող մոմենտ, ուղղանկյուն դասավորություն կամ կոմպակտ միջավայրում ավելի մեծ հարաբերակցություն, քան ապահովում է դեֆորմացիոն-ալիքային միավորը։
Դա փոխանցման տուփի որոշում է։ Հավաքածուն տրամադրվում է գծագրին համապատասխան. եթե միացումը կնքված է ողջ կյանքի ընթացքում, յուղը պետք է նշվի որպես EP և վավերացվի աշխատանքային ջերմաստիճանում։
Ուղարկեք միացման գծագիրը՝ հետադարձ հարվածի պատուհանով, զանգվածի սահմանաչափով և աշխատանքային ցիկլով։ Այս երեքն ավելի շատ են որոշում երկրաչափությունը, քան պտտող մոմենտի ցուցանիշը։